Domain saw24.de kaufen?
Wir ziehen mit dem Projekt
saw24.de um.
Sind Sie am Kauf der Domain
saw24.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain saw24.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Wie benutzt man eine Säge, um Holz präzise zu schneiden?
1. Markiere die Schnittlinie auf dem Holz. 2. Halte die Säge fest und führe sie entlang der Markierung. 3. Achte darauf, gleichmäßigen Druck auszuüben und die Säge gerade zu halten. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
TAKAGI Shark Saw Tischler- und Zimmermann Säge 305 mmSehr scharfe Kataba, optimal für allgemeine Sägearbeiten. Tischler und Zimmerer schätzen sie sehr, da die minimal gesetzten Zähne glatte und saubere Schnittflächen ermöglichen und damit eine Nachbearbeitung hinfällig wird. Auch geeignet für Auch geeignet für Holzplatten und Balken bis zu 300 mm Dicke Kunststoffplatten Trenn- und Gehrungsarbeiten Allgemeine Sägearbeiten Besonderheiten Verzahnung - induktionsgehärtet auf 68 bis 71 HRC Die Induktionshärtung garantiert eine sehr lange Lebensdauer Mit Wechselklinge - Befestigung mittels einfacher Druckknopftechnologie Kunststoffgriff Weitere technische Daten Feinheit: mittelfein Längsschnitte: nein Querschnitte: ja22,40 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Konter, Philipp: Heimwerken für AnfängerHeimwerken für Anfänger , Das große Heimwerker Buch - Mit vielen Praxistipps, Anleitungen und Projekten zum Heimwerker-Profi werden - Holzarbeiten, Reparaturen, Geld sparen, Spaß haben , MS-Teile ohne Straßenzulassung > Auto-Motorsport , Erscheinungsjahr: 20221130, Produktform: Kartoniert, Autoren: Konter, Philipp, Seitenzahl/Blattzahl: 200, Keyword: diy; do it yourself; do it yourself buch; heimwerker handbuch; elektronik, Fachschema: Basteln / Heimwerken~Do it yourself~Heimwerken~Holz / Basteln, Werken, Thema: Entdecken, Warengruppe: TB/Heimwerken/Do it yourself, Fachkategorie: Heimwerken: Zimmern und Holzarbeiten, Thema: Optimieren, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Eulogia Verlags GmbH, Verlag: Eulogia Verlags GmbH, Verlag: Eulogia Verlags GmbH, Länge: 207, Breite: 144, Höhe: 9, Gewicht: 278, Produktform: Kartoniert, Genre: Sachbuch/Ratgeber, Genre: Sachbuch/Ratgeber, eBook EAN: 9783969672433, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0004, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Lagerartikel, Unterkatalog: Taschenbuch,19,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
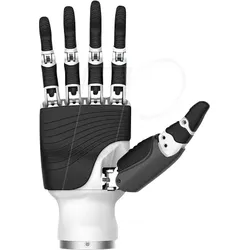
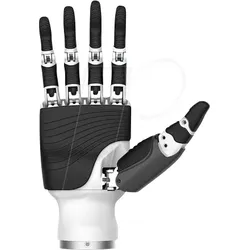
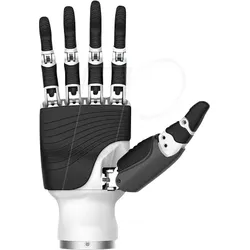
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter



-
Wie benutzt man eine Säge richtig, um Holz präzise zu schneiden?
1. Markiere die Schnittlinie auf dem Holz. 2. Halte die Säge fest und führe sie entlang der Markierung. 3. Achte darauf, dass die Säge gerade geführt wird, um einen präzisen Schnitt zu erzielen. **
-
Wie benutzt man eine Säge, um sicher und effektiv Holz zu schneiden?
1. Stelle sicher, dass die Säge scharf ist und die richtige Größe für das Holz hat. 2. Halte das Holz fest und stabil, während du die Säge mit gleichmäßigem Druck und in geraden Linien durch das Holz führst. 3. Trage immer Schutzausrüstung wie Handschuhe und eine Schutzbrille, um Verletzungen zu vermeiden. **
-
Wie verwende ich eine Säge sicher und effektiv, um Holz zu schneiden?
1. Trage immer Schutzausrüstung wie Handschuhe und eine Schutzbrille. 2. Stelle sicher, dass das Holz fest fixiert ist, bevor du mit dem Sägen beginnst. 3. Halte die Säge fest und führe sie mit gleichmäßigem Druck und langsamen Bewegungen durch das Holz. **
-
Wie benutzt man eine Säge sicher und effektiv, um Holz zu schneiden?
1. Trage immer Schutzausrüstung wie Handschuhe und eine Schutzbrille. 2. Stelle sicher, dass das Holz fest fixiert ist, bevor du mit dem Sägen beginnst. 3. Halte die Säge fest und führe sie mit gleichmäßigem Druck entlang der Schnittlinie. **
Wie benutzt man eine Säge, um sicher und effektiv Holz zu schneiden?
1. Stelle sicher, dass die Säge scharf ist und die richtige Größe für das Holz hat. 2. Halte das Holz fest und stabil, bevor du mit dem Sägen beginnst. 3. Achte darauf, die Säge mit gleichmäßigem Druck und in geraden Linien zu führen, um ein sauberes und effektives Ergebnis zu erzielen. **
Wie benutzt man eine Säge, um Holz sicher und effektiv zu schneiden?
1. Stelle sicher, dass die Säge scharf ist und die richtige Zahnung für das Holz hat. 2. Halte das Holz fest und stabil, um Verletzungen zu vermeiden. 3. Führe die Säge mit gleichmäßigem Druck und in geraden Linien durch das Holz, um saubere Schnitte zu erzielen. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
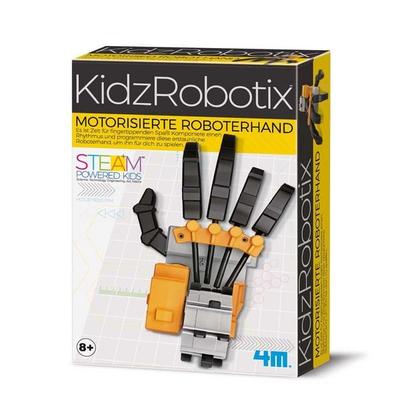
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
TAKAGI Shark Saw Tischler- und Zimmermann Säge 305 mmSehr scharfe Kataba, optimal für allgemeine Sägearbeiten. Tischler und Zimmerer schätzen sie sehr, da die minimal gesetzten Zähne glatte und saubere Schnittflächen ermöglichen und damit eine Nachbearbeitung hinfällig wird. Auch geeignet für Auch geeignet für Holzplatten und Balken bis zu 300 mm Dicke Kunststoffplatten Trenn- und Gehrungsarbeiten Allgemeine Sägearbeiten Besonderheiten Verzahnung - induktionsgehärtet auf 68 bis 71 HRC Die Induktionshärtung garantiert eine sehr lange Lebensdauer Mit Wechselklinge - Befestigung mittels einfacher Druckknopftechnologie Kunststoffgriff Weitere technische Daten Feinheit: mittelfein Längsschnitte: nein Querschnitte: ja22,40 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Konter, Philipp: Heimwerken für AnfängerHeimwerken für Anfänger , Das große Heimwerker Buch - Mit vielen Praxistipps, Anleitungen und Projekten zum Heimwerker-Profi werden - Holzarbeiten, Reparaturen, Geld sparen, Spaß haben , MS-Teile ohne Straßenzulassung > Auto-Motorsport , Erscheinungsjahr: 20221130, Produktform: Kartoniert, Autoren: Konter, Philipp, Seitenzahl/Blattzahl: 200, Keyword: diy; do it yourself; do it yourself buch; heimwerker handbuch; elektronik, Fachschema: Basteln / Heimwerken~Do it yourself~Heimwerken~Holz / Basteln, Werken, Thema: Entdecken, Warengruppe: TB/Heimwerken/Do it yourself, Fachkategorie: Heimwerken: Zimmern und Holzarbeiten, Thema: Optimieren, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Eulogia Verlags GmbH, Verlag: Eulogia Verlags GmbH, Verlag: Eulogia Verlags GmbH, Länge: 207, Breite: 144, Höhe: 9, Gewicht: 278, Produktform: Kartoniert, Genre: Sachbuch/Ratgeber, Genre: Sachbuch/Ratgeber, eBook EAN: 9783969672433, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0004, Tendenz: -1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Lagerartikel, Unterkatalog: Taschenbuch,19,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Wie benutzt man eine Säge, um Holz präzise zu schneiden?
1. Markiere die Schnittlinie auf dem Holz. 2. Halte die Säge fest und führe sie entlang der Markierung. 3. Achte darauf, gleichmäßigen Druck auszuüben und die Säge gerade zu halten. **
-
Wie benutzt man eine Säge richtig, um Holz präzise zu schneiden?
1. Markiere die Schnittlinie auf dem Holz. 2. Halte die Säge fest und führe sie entlang der Markierung. 3. Achte darauf, dass die Säge gerade geführt wird, um einen präzisen Schnitt zu erzielen. **
-
Wie benutzt man eine Säge, um sicher und effektiv Holz zu schneiden?
1. Stelle sicher, dass die Säge scharf ist und die richtige Größe für das Holz hat. 2. Halte das Holz fest und stabil, während du die Säge mit gleichmäßigem Druck und in geraden Linien durch das Holz führst. 3. Trage immer Schutzausrüstung wie Handschuhe und eine Schutzbrille, um Verletzungen zu vermeiden. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Wie verwende ich eine Säge sicher und effektiv, um Holz zu schneiden?
1. Trage immer Schutzausrüstung wie Handschuhe und eine Schutzbrille. 2. Stelle sicher, dass das Holz fest fixiert ist, bevor du mit dem Sägen beginnst. 3. Halte die Säge fest und führe sie mit gleichmäßigem Druck und langsamen Bewegungen durch das Holz. **
-
Wie benutzt man eine Säge sicher und effektiv, um Holz zu schneiden?
1. Trage immer Schutzausrüstung wie Handschuhe und eine Schutzbrille. 2. Stelle sicher, dass das Holz fest fixiert ist, bevor du mit dem Sägen beginnst. 3. Halte die Säge fest und führe sie mit gleichmäßigem Druck entlang der Schnittlinie. **
-
Wie benutzt man eine Säge, um sicher und effektiv Holz zu schneiden?
1. Stelle sicher, dass die Säge scharf ist und die richtige Größe für das Holz hat. 2. Halte das Holz fest und stabil, bevor du mit dem Sägen beginnst. 3. Achte darauf, die Säge mit gleichmäßigem Druck und in geraden Linien zu führen, um ein sauberes und effektives Ergebnis zu erzielen. **
-
Wie benutzt man eine Säge, um Holz sicher und effektiv zu schneiden?
1. Stelle sicher, dass die Säge scharf ist und die richtige Zahnung für das Holz hat. 2. Halte das Holz fest und stabil, um Verletzungen zu vermeiden. 3. Führe die Säge mit gleichmäßigem Druck und in geraden Linien durch das Holz, um saubere Schnitte zu erzielen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.